
Suscríbete a nuestras redes sociales para recibir publicaciones puntuales.
Esta serie tiene como objetivo proporcionar a los lectores una comprensión profunda y progresiva del sistema de tiempo de vuelo (TOF). El contenido abarca una visión general completa de los sistemas TOF, incluyendo explicaciones detalladas tanto del TOF indirecto (iTOF) como del TOF directo (dTOF). Estas secciones profundizan en los parámetros del sistema, sus ventajas y desventajas, y diversos algoritmos. El artículo también explora los diferentes componentes de los sistemas TOF, como los láseres de emisión superficial de cavidad vertical (VCSEL), las lentes de transmisión y recepción, los sensores de recepción como CIS, APD, SPAD, SiPM y los circuitos de control como los ASIC.
Introducción al TOF (Tiempo de Vuelo)
Principios básicos
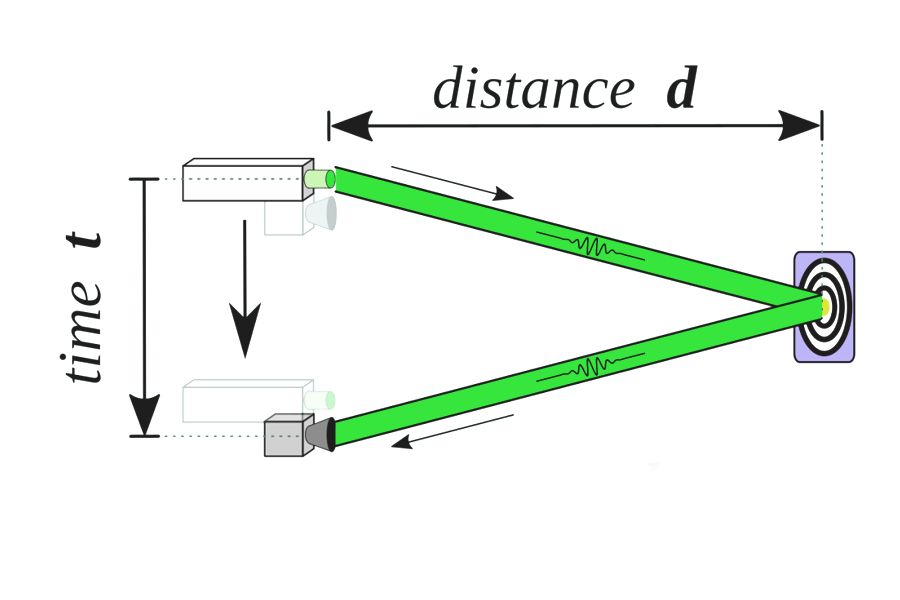
TOF, acrónimo de Tiempo de Vuelo, es un método para medir distancias calculando el tiempo que tarda la luz en recorrer una distancia determinada en un medio. Este principio se aplica principalmente en escenarios ópticos de TOF y es relativamente sencillo. El proceso consiste en que una fuente de luz emite un haz, registrándose el tiempo de emisión. Esta luz se refleja en un objetivo, es captada por un receptor y se registra el tiempo de recepción. La diferencia entre estos tiempos, denominada t, determina la distancia (d = velocidad de la luz (c) × t / 2).
Tipos de sensores ToF
Existen dos tipos principales de sensores ToF: ópticos y electromagnéticos. Los sensores ToF ópticos, que son los más comunes, utilizan pulsos de luz, generalmente en el rango infrarrojo, para medir la distancia. Estos pulsos se emiten desde el sensor, se reflejan en un objeto y regresan al sensor, donde se mide el tiempo de viaje y se utiliza para calcular la distancia. En cambio, los sensores ToF electromagnéticos utilizan ondas electromagnéticas, como el radar o el lidar, para medir la distancia. Funcionan con un principio similar, pero utilizan un medio diferente paramedición de distancia.
Aplicaciones de los sensores ToF
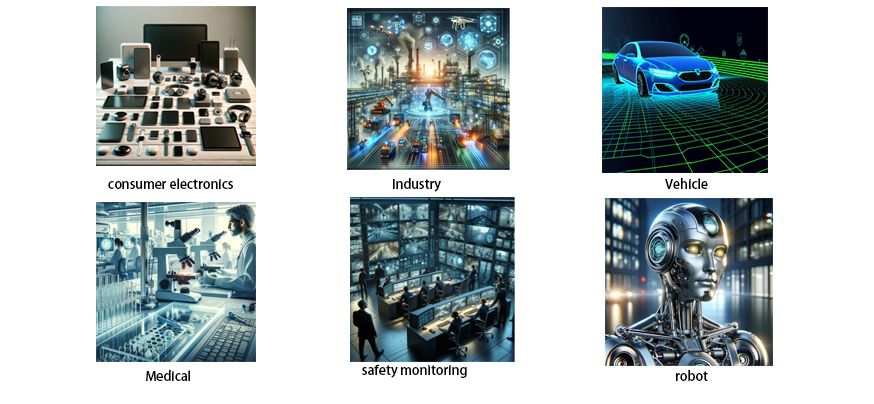
Los sensores ToF son versátiles y se han integrado en diversos campos:
Robótica:Se utiliza para la detección de obstáculos y la navegación. Por ejemplo, robots como Roomba y Atlas de Boston Dynamics emplean cámaras de profundidad ToF para mapear su entorno y planificar sus movimientos.
Sistemas de seguridad:Comúnmente utilizados en sensores de movimiento para detectar intrusos, activar alarmas o sistemas de cámaras.
Industria automotriz:Incorporada en los sistemas de asistencia al conductor para el control de crucero adaptativo y la prevención de colisiones, su uso se está generalizando cada vez más en los nuevos modelos de vehículos.
Campo médico: Se emplea en técnicas de imagen y diagnóstico no invasivas, como la tomografía de coherencia óptica (OCT), para producir imágenes de tejido de alta resolución.
Electrónica de consumoIntegrado en teléfonos inteligentes, tabletas y computadoras portátiles para funciones como reconocimiento facial, autenticación biométrica y reconocimiento de gestos.
Drones:Se utiliza para la navegación, la prevención de colisiones y para abordar las preocupaciones relacionadas con la privacidad y la aviación.
Arquitectura del sistema TOF

Un sistema TOF típico consta de varios componentes clave para lograr la medición de distancia como se describe:
· Transmisor (Tx):Esto incluye una fuente de luz láser, principalmente unaVCSEL, un circuito controlador ASIC para controlar el láser y componentes ópticos para el control del haz, como lentes colimadoras o elementos ópticos difractivos y filtros.
· Receptor (Rx):Esto consta de lentes y filtros en el extremo receptor, sensores como CIS, SPAD o SiPM, según el sistema TOF, y un procesador de señal de imagen (ISP) para procesar grandes cantidades de datos del chip receptor.
·Gestión de energía:Gestionar de forma estableEl control de corriente para VCSEL y el alto voltaje para SPAD son cruciales, lo que requiere una gestión de energía robusta.
· Capa de software:Esto incluye el firmware, el SDK, el sistema operativo y la capa de aplicación.
La arquitectura demuestra cómo un haz láser, originado por el VCSEL y modificado por componentes ópticos, viaja por el espacio, se refleja en un objeto y regresa al receptor. El cálculo del intervalo de tiempo en este proceso revela información sobre la distancia o la profundidad. Sin embargo, esta arquitectura no contempla las rutas de ruido, como el ruido inducido por la luz solar o el ruido multitrayectoria debido a las reflexiones, que se analizan más adelante en esta serie.
Clasificación de los sistemas TOF
Los sistemas TOF se clasifican principalmente según sus técnicas de medición de distancia: TOF directo (dTOF) y TOF indirecto (iTOF), cada uno con un hardware y enfoques algorítmicos distintos. Esta serie describe inicialmente sus principios antes de profundizar en un análisis comparativo de sus ventajas, desafíos y parámetros del sistema.
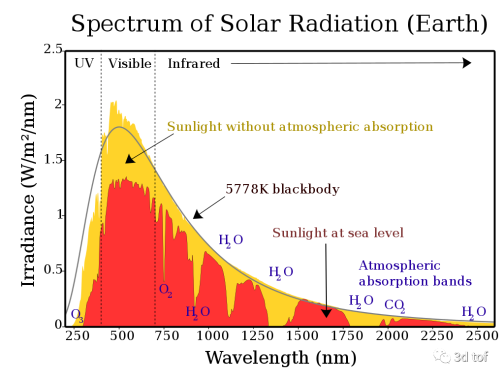
A pesar del principio aparentemente sencillo del TOF (emitir un pulso de luz y detectar su retorno para calcular la distancia), la complejidad reside en diferenciar la luz reflejada de la luz ambiental. Esto se soluciona emitiendo una luz suficientemente brillante para lograr una alta relación señal-ruido y seleccionando longitudes de onda adecuadas para minimizar la interferencia de la luz ambiental. Otro enfoque consiste en codificar la luz emitida para que sea distinguible al regresar, de forma similar a las señales SOS de una linterna.
La serie compara dTOF e iTOF, analizando en detalle sus diferencias, ventajas y desafíos, y clasifica además los sistemas TOF según la complejidad de la información que proporcionan, desde TOF 1D hasta TOF 3D.
dTOF
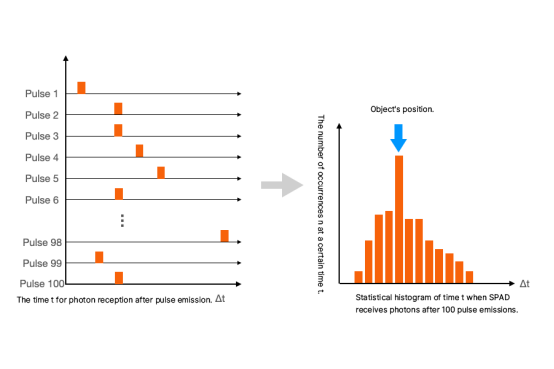
La técnica TOF directa mide directamente el tiempo de vuelo del fotón. Su componente clave, el diodo de avalancha de fotón único (SPAD), es lo suficientemente sensible como para detectar fotones individuales. La técnica dTOF emplea el conteo de fotones individuales correlacionados en el tiempo (TCSPC) para medir el tiempo de llegada de los fotones, construyendo un histograma para deducir la distancia más probable basándose en la frecuencia más alta de una diferencia de tiempo determinada.
iTOF
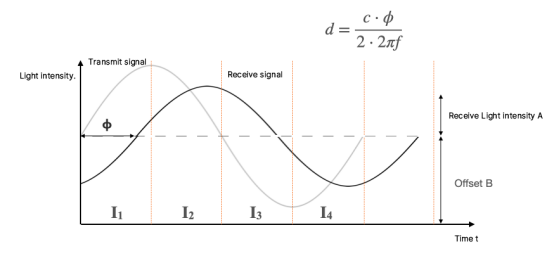
El TOF indirecto calcula el tiempo de vuelo basándose en la diferencia de fase entre las formas de onda emitidas y recibidas, utilizando habitualmente señales de onda continua o modulación por pulsos. El iTOF puede utilizar arquitecturas de sensores de imagen estándar, midiendo la intensidad de la luz a lo largo del tiempo.
iTOF se subdivide a su vez en modulación de onda continua (CW-iTOF) y modulación de pulsos (Pulsed-iTOF). CW-iTOF mide el desfase entre las ondas sinusoidales emitidas y recibidas, mientras que Pulsed-iTOF calcula el desfase utilizando señales de onda cuadrada.
Lecturas adicionales:
- Wikipedia. (s.f.). Tiempo de vuelo. Recuperado dehttps://en.wikipedia.org/wiki/Time_of_flight
- Sony Semiconductor Solutions Group. (s.f.). ToF (Tiempo de vuelo) | Tecnología común de sensores de imagen. Recuperado dehttps://www.sony-semicon.com/en/technologies/tof
- Microsoft. (4 de febrero de 2021). Introducción a Microsoft Time Of Flight (ToF) - Plataforma Azure Depth. Recuperado dehttps://devblogs.microsoft.com/azure-depth-platform/intro-to-microsoft-time-of-flight-tof
- ESCATEC. (2023, 2 de marzo). Sensores de tiempo de vuelo (TOF): una descripción general en profundidad y aplicaciones. Recuperado dehttps://www.escatec.com/news/time-of-flight-tof-sensors-an-in-depth-overview-and-applications
Desde la página webhttps://faster-than-light.net/TOFSystem_C1/
Por el autor: Chao Guang
Descargo de responsabilidad:
Por la presente declaramos que algunas de las imágenes mostradas en nuestro sitio web provienen de Internet y Wikipedia, con el fin de promover la educación y el intercambio de información. Respetamos los derechos de propiedad intelectual de todos los creadores. El uso de estas imágenes no tiene fines comerciales.
Si considera que alguno de los contenidos utilizados infringe sus derechos de autor, póngase en contacto con nosotros. Estamos dispuestos a tomar las medidas necesarias, como eliminar imágenes o proporcionar la atribución correspondiente, para garantizar el cumplimiento de las leyes y normativas de propiedad intelectual. Nuestro objetivo es mantener una plataforma con contenido de calidad, justa y que respete los derechos de propiedad intelectual de terceros.
Por favor, póngase en contacto con nosotros en la siguiente dirección de correo electrónico:sales@lumispot.cnNos comprometemos a tomar medidas inmediatas al recibir cualquier notificación y garantizamos una cooperación del 100% para resolver cualquier problema de este tipo.

Fecha de publicación: 18 de diciembre de 2023


